メカトロ機器を素早く動かしたい! LMガイドのレイアウトで変わる機械剛性:冴えない機械の救いかた(12)(2/6 ページ)
過去の記事を読んでほしい
次に進む前に、過去連載「CAEと計測技術を使った振動・騒音対策」の第15回「ボールねじを使った1軸リニアアクチュエーターの性能向上」を読んでいただいて、フィードバック制御を思い出してほしいと思います。
図8は、セミクローズドループのフィードバック系のブロック線図です。

ポイントは、モーターにロータリーエンコーダーが直結していて、その先にボールねじがあることです。では、前述した弾性変形する要素をばねとして表現し、図8に加えましょう。その結果を図9に示します。

ここで、次のような発想を持たれる方がいるかもしれません。
ばねと質量はロータリーエンコーダーの先に付いているのだから、どんなに弱いばねが付いていても、ばねから先で「ビョョョョ、ヨーン」と振動するだけで、モーターはしっかり正確に回ってくれるのではないだろうか――。
では、OpenModelicaを使ってシミュレートしてみました。図10に結果を示します。図4(ばねがない状態)を見ると、ゲインG1が0.35[-]くらいがちょうどいいですね。オレンジ色のグラフがその結果です。図10の縦軸はモーターの回転角であり、「ビョョョョ、ヨーン」と振動する質量の位置ではないことを強調しておきます。つまり、ばねの追加によってフィードバック系が振動します。

仕方がないですね。ゲインを下げましょう。黄色の線がゲインG1を0.05[-]にした結果です。こんなところで振動が収まりました。位置決めに要する時間は80[s]くらいです。
では、図9のばね定数を大きくしてシミュレートした結果を図11に示します。

ゲインは0.2[-]まで上げることができ、目標位置に到達するまでの所要時間はかなり短縮しました。以上のことから、セミクローズドループといえども、モーター軸から先のメカのばね定数が小さいと、機械を素早く動かすことができません。言い換えると、生産性の高い機械を作るためには高剛性設計が欠かせません。
ここからは、LMブロックのレイアウトと1軸テーブルの剛性の関係を見ていきます。この内容をヒントとして、高剛性XYテーブルを設計していただければ幸いです。
LMブロック1個使いの場合
では、LMブロックのレイアウトをいろいろ変えたときのヨー角変動によるステージの変位を求めましょう。最初はLMブロック1個使いの場合です。図12左図にLMガイドブロックに発生するモーメントを示します。図12右図に示すように、LMガイドはLMレールに対して、ばね定数がklinearのばねと、ばね定数がkrotの回転ばねとが並列につながっていると考えます。

荷重Fが作用したときのテーブルの回転角(LMブロックの回転角)Δθを求めましょう。荷重FはLMガイドと平行なのでホリゾンタル荷重は発生せず、klinearのばねは変形しません。krotの回転ばねだけが変形するため、Δθは次式となります。
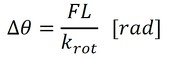 式1
Copyright © ITmedia, Inc. All Rights Reserved.
メカ設計の記事ランキング
- スチーム式加湿器で4万3000台リコール、電動アシスト自転車の品質トラブルも
- 日立、熟練者の知見をAIで形式知化 3D CADの設計ルール違反も自動検出
- スチーム加湿器で4万3000台リコール/ニデック品質不正の9割は3つのBUで発生
- 「iPhone Duo」は再生素材を35%使用 ヒンジカバーは100%再生チタン
- 0.001mm単位の精密切削技術で製造した、金属製アロマディフューザー
- 「材料が原因」は本当か?――家電筐体の落下破損を読み解く
- 「過去図面が見つからない」を解消へ、3D形状検索で年間240時間の工数削減
- 続・量産プロセスで、完璧な量産(組み立て)と検査ができない理由
- AIで2D図面を3D CADモデル化、アセンブリからバラシ図面の作成も
- 機械要素から3D CADへ 「形を作る」前に考えたい設計の基本


 ITmediaはアイティメディア株式会社の登録商標です。