メカトロ機器を素早く動かしたい! LMガイドの剛性をCAEでどう再現する?:冴えない機械の救いかた(13)(1/2 ページ)
本連載「冴えない機械の救いかた」では、メカ設計の失敗事例を題材に、CAE解析や計測技術を用いて、不具合の発生メカニズムとその対策を解説していく。第13回は、前回取り上げたLMガイドの剛性を有限要素法解析に反映する方法を紹介する。LMガイドの回転剛性を等価なばねモデルとして表現し、実験との比較によってモデルの妥当性を検証した上で、1軸テーブル全体のモーダル解析まで取り上げる。
前回では、LMガイド(直動ガイド)のレイアウトについてお話ししました。
今回は、LMガイドの剛性を反映した1軸テーブルの有限要素法解析を紹介します。前回の記事は少し長かったので、今回は少し短めです。
LMガイドの剛性をCAEモデルで表現しよう
1軸テーブルの有限要素法解析については過去の記事で述べたので、ここでは要点だけ紹介しましょう。図1に1軸テーブルを再掲します。

LMガイドのホリゾンタル荷重とヨーイングモーメントに対する剛性を、有限要素法でどのようにモデリングしたのかを説明します。まず、図2にLMブロック1個使いの場合を再掲しておきます。

当時の有限要素法ソフトでは回転ばねを直接モデリングできなかったため、2本のばね(ばね定数Keq)で表現することにしました。図3にそのモデルを示します。「Coupling」は節点をつなぐ要素です。このモデルでは、Couplingでつないでいるため、ピッチングモーメントに対する剛性は無限大となります。一方、Couplingにはモーメントを伝える能力がないので、ローリングモーメントに対する剛性はゼロです。

ホリゾンタル荷重に対するばね定数はklinearで、Spring(Keq)は2つあるため、Keqは次式としなければつじつまが合いませんね。
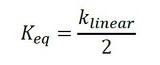 式1
2本のばねの間隔Leqを求めましょう。これはLMブロックの実際の長さではなく、等価的な長さです。LMブロック中心周りのモーメントのつり合いを考えます。図4に力、モーメント、変位量、回転角を示します。

モーメントのつり合いは次式で表されます。
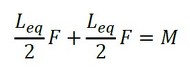 式2
ばね定数の定義から、次式が成立します。
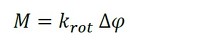 式3
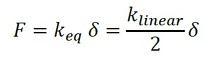 式4
上式を式2のモーメントのつり合い式に代入します。
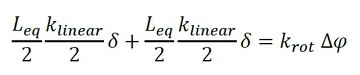 式5
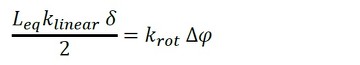 式6
変位量と回転角には以下の関係があります。
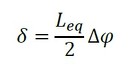 式7
上式を式6に代入し、Leqを求めます。
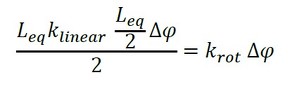 式8
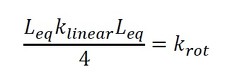 式9
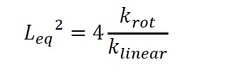 式10
以上から、等価的なLMブロックの長さは次式で求められます。
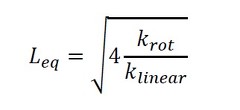 式11
LMブロックは4個使いなので、解析モデルは図5のようになります。

Copyright © ITmedia, Inc. All Rights Reserved.
メカ設計の記事ランキング
- AIと人の共創で進化する「G-SHOCK」 デザイナーが語る製品化の舞台裏
- 納期終え ホッと一息 もう1杯――製造業“あるある”かるた【な行】絵札公開!!
- 3D形状で過去の設計資産を横断検索、重複部品の新規設計防止へ
- 新型コロナで深刻なマスク不足を3Dプリンタで解消、イグアスが3Dマスクを開発
- 自然言語や画像から3D CADモデルを生成、資金調達で開発と海外展開を加速
- 使用中に発火、サーキュレーター10万台をリコール
- 「解けなかった解析」を量子で突破できるか 三菱電機が挑む「量子CAE」
- 「G-SHOCK」デザインにAI活用、その狙いとは/ニデックの事業再生に向けた施策
- 幾何公差の基準「データム」を理解しよう
- 脱「まずは試作」で手戻り削減、イトーキが3Dデータ基盤で描くAI活用の未来


 ITmediaはアイティメディア株式会社の登録商標です。