工場のトラック荷役を自動化、デンソーのLiDARと豊田自動織機のフォークリフトで:物流のスマート化
デンソーと豊田自動織機は、デンソーの安城製作所でインバーターを生産する204工場において、トラックへの荷物の積み込みや積み下ろしといった荷役を自動化する取り組みを開始したと発表した。
デンソーと豊田自動織機は2026年10月26日、インバーターを生産するデンソーの安城製作所(愛知県安城市)の204工場において、トラックへの荷物の積み込みや積み下ろしといった荷役を自動化する取り組みを開始したと発表した。両社は、今回の取り組みを通じて、安全かつ効率的な物流自動化を推進し、持続可能なモノづくりの実現を目指す。
豊田自動織機のトラック荷役対応自動運転フォークリフト「Rinova Autonomous(リノバ オートノマス)」と、デンソーのセンシングコンポーネント事業部が手掛ける高精度LiDAR(Light Detection and Ranging、ライダー)「LiDsEYE(ライズアイ)」を連携し、トラックへの荷役を自動化するとともに、トラックヤード内の人や障害物を検知し、安全な運用を支援する。安城製作所における取り組み全体の運用は、デンソーのパワーエレクトロニクスコンポーネント事業部が担う。
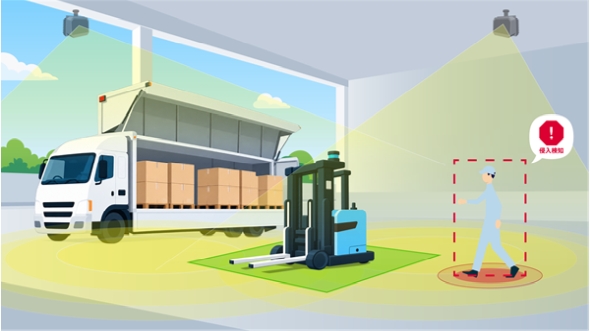
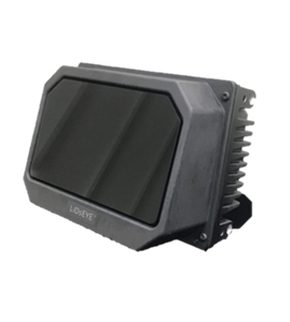
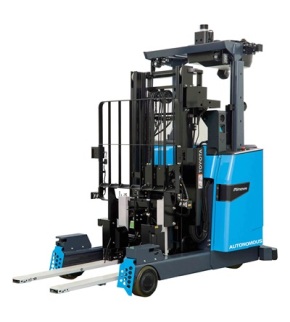
フォークリフト単体でも障害物検知などの安全機能を備えているが、LiDsEYEと連携することでフォークリフト周辺にとどまらず、トラックヤード内の人や障害物を高精度に検知でき、安全な荷役作業の自動化を支援する。また、荷役作業の効率化に向け、LiDsEYEによる荷物の位置やサイズを認識する技術についても検証を進め、荷物認識技術の精度向上にも取り組む。
将来に向けては、現在Rinova Autonomousに搭載されたカメラで取得した情報を基に行う荷役経路の生成について、LiDsEYEが取得した荷物の配置位置やサイズなどの情報も連携させることで、荷物の状況認識から荷役作業の開始までの工程を効率化し、荷役作業全体のさらなる生産性向上を目指す。
これらの取り組みにより、生産と物流が連動する自動車部品工場のトラックヤード全体において、人、車両、荷物の状況を把握しながら、安全かつ効率的な荷役作業を実現する物流環境の構築を進める。
近年、日本の製造業では、高品質なモノづくりを維持しながら、人手不足への対応や働く環境の改善など、持続可能な生産/物流を実現していくことが重要な課題となっている。中でも物流領域は、生産活動を支える重要な機能でありながら、荷役作業は人手への依存度が高く、作業負荷の軽減への期待が高まっている。
特に、自動車部品工場では、多様な部品を高品質かつ安定的に供給するため、安全、品質、スピードの全てを高いレベルで実現する必要がある。また、扱う部品や荷姿が多岐にわたることから、作業の効率化/自動化には、実際の生産現場での検証や、現場に適した運用ノウハウの蓄積が重要とされている。
Copyright © ITmedia, Inc. All Rights Reserved.
関連記事
 デンソーが新中計「CORE 2030」を発表、3本柱の成長戦略で営業利益率10%必達へ
デンソーが2026~2030年度の中期経営計画「CORE 2030」について説明。「商品づくりの強化」「モノづくりの革新」「人づくり・パートナー協創」という3本柱の成長戦略に基づき、2030年度に売上高8兆円以上、営業利益率10%以上、ROE11%以上などの目標達成を目指す。 デンソーが日本特殊陶業へのスパークプラグ事業譲渡を中止、EV市場減速が背景
デンソーが日本特殊陶業へのスパークプラグおよび排気センサー事業の譲渡を中止すると発表した。デンソーの申し入れを受け両社で協議を重ねた結果、2025年9月に締結した事業譲渡契約を解約する合意書を締結したという。 日本精機がデンソーのHUD事業を買収、資産金額は約12億円
日本精機は、デンソーのHUD(ヘッドアップディスプレイ)事業を譲受する契約を締結したと発表した。関係当局の許認可や顧客の承諾などを得た上で、2027年2月26日付で事業譲受を行う予定だ。 2025年の自動車部品の他社けん制力ランキングを公表、トップはデンソー
パテント・リザルトは、自動車部品業界の特許を対象として、2025年における他社特許への拒絶理由として引用された特許件数を企業別にまとめ、「自動車部品業界 他社けん制力ランキング2025」として発表した。 デンソーが今後10年で10兆円を投資する「5つの流れ」
デンソーは2022年12月15日、オンラインで事業説明会を開き、2035年に向けた取り組みを発表した。「人流」「物流」「エネルギーの流れ」「資源の流れ」「データの流れ」の5つを網羅し、循環型社会の実現に向けた技術開発を進める。これらの領域に今後10年間で10兆円規模の投資を実施する。 LiDARから中核のECUまで、トヨタのハンズオフを支えるデンソー製品
デンソーは2021年4月9日、トヨタ自動車の高度運転支援技術の新機能「Advanced Drive」で採用された製品を発表した。Advanced Driveはレクサスブランドのフラグシップセダン「LS」と燃料電池車(FCV)「MIRAI(ミライ)」に搭載される。ドライバーは周辺を常時監視する必要があり、分類上はレベル2の自動運転に該当する。