メカトロ機器を素早く動かしたい! LMガイドのレイアウトで変わる機械剛性:冴えない機械の救いかた(12)(3/6 ページ)
本連載「冴えない機械の救いかた」では、メカ設計の失敗事例を題材に、CAE解析や計測技術を用いて、不具合の発生メカニズムとその対策を解説していく。第12回は、LMガイドのレイアウトに着目。1軸アクチュエーターのフィードバック制御と機械剛性の関係を整理し、LMブロックの配置によってテーブル剛性がどのように変わり、それが位置決め動作にどう影響するのかを、計算と実験データを交えて紹介する。
LMブロック2個使いの場合(その1)
では、LMブロック2個使いの場合の1つ目のケースを検討しましょう。図13に示すようにLMガイドが平行に設置されていて、LMガイド1本当たり1個のLMブロックが使われている場合です。「こんな設計しないよ」とお考えの読者の方がおられると思いますが、メカ設計でスペースに収まらない場合など、たまにこのような設計があります。図14にLMガイドブロックに発生するモーメントを示します。


2つのLMブロックにはモーメントMrotが生じます。ホリゾンタル荷重はというと、荷重方向に若干のLMブロック変位があるので、ホリゾンタル荷重Fholが発生します。中心O周りのモーメントのつり合いは次式で表せます。
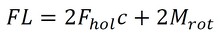
b、cの寸法は次式となります。
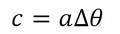
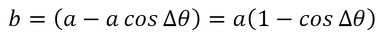
ホリゾンタル荷重は「ばね定数×変位量」、モーメントは「ばね定数×回転角」でした。これらは次式で表せます。
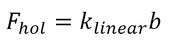
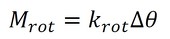
式5と式6を式2に代入すると、テーブルのモーメントのつり合いは次のようになります。

1-cosΔθのマクローリン展開は次式でしたね。
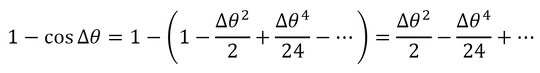
Δθは微小角なので、1-cosΔθは無視しようとの発想があるのですが、第1項のklinearは第2項のkrotの1万3000倍だったことを考えると、無視できないかもしれません。少し数値を代入してみましょう。表1に数値代入例を示します。モーメントのつり合い式(式7)の右辺第2項は第1項の1429倍大きいので、やはり1-cosΔθは無視してよさそうです。すると、次のようになります。

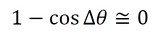
上式をモーメントのつり合い式に代入すると、次式となります。
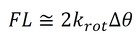
後の説明のために、Δθの表記をΔθcase1に変えます。
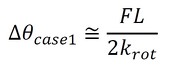
LMブロック1個使いの場合と比べると、回転角は半分となりました。単に回転剛性が2倍になったにすぎません。図13においてスパンを大きくすれば剛性が上がるのではないかと考えられたのですが、スパンをいくら大きくしても剛性は2倍です。残念な結果ですが、後述する実験で確認済みです。
かつて図13のような設計案の相談があり、シミュレートしたところ前述した結果となったので、LMブロック4個使いを提案しました。しかし、スペースがないとのことです。そこで、LMを小型のものにしてでもLMブロック4個使いにすべきと話をして、そのような設計変更をしたことがあります。
Copyright © ITmedia, Inc. All Rights Reserved.